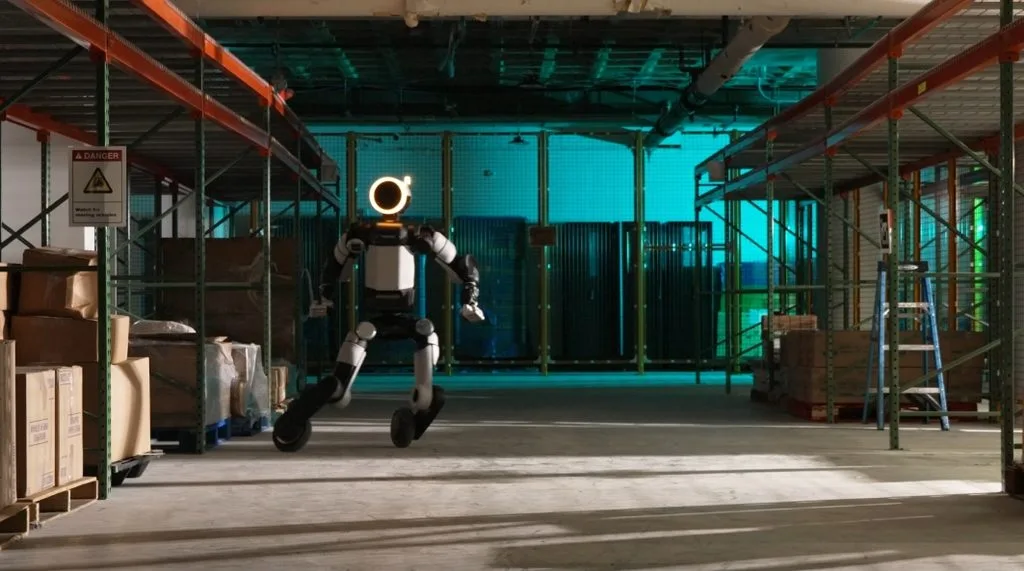
두 다리로 걷던 휴머노이드 로봇 아틀라스가 발 대신 바퀴를 달고 공중에서 360도를 돌았다. 현대자동차그룹의 로봇 계열사 보스턴다이나믹스는 9일(현지시간) 바퀴를 단 아틀라스(Atlas)가 고난도 동작을 수행하는 영상을 공개했다.
모터와 전신 제어 기술을 한계까지 몰아붙이는 조건에서 아틀라스가 얼마나 안정적으로 움직이는지 검증하는 연구 과정이다.
이번 바퀴형 아틀라스는 연구용 플랫폼이다. 상용화 계획은 없다. 영상은 보스턴다이나믹스 유튜브 채널과 블로그(‘Atlas on a Roll’)에서 볼 수 있다.
바퀴 단 아틀라스 영상 공개
보스턴다이나믹스는 아틀라스의 기존 발목 구동 장치에 스쿠터용 바퀴를 달았다. 영상 속 아틀라스는 바퀴로 굴러가다 방향을 틀어 옆으로 빠르게 미끄러진다. 바닥에 쓰러진 상태에서 스스로 몸을 일으켜 세운 뒤 곧바로 앞으로 달려 나가기도 한다.
360도 회전 점프와 한 바퀴 균형
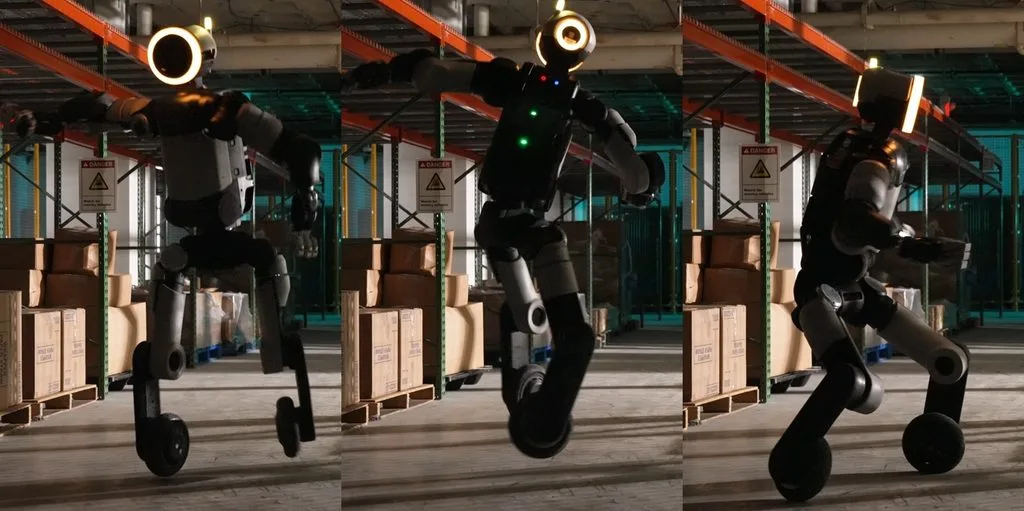
가장 눈길을 끄는 동작은 360도 회전 점프다. 피겨스케이팅 선수처럼 공중에서 몸을 한 바퀴 돌린 뒤 바퀴로 착지한다. 한쪽 다리를 들어 올린 채 남은 바퀴 하나로 몸 전체를 지탱하는 장면도 나온다.
이 동작들은 바닥과 닿는 상태가 순간마다 바뀌는 조건이다. 두 바퀴로 구르다가, 공중에 떴다가, 한 바퀴로 버티는 과정에서 로봇은 무게중심과 관절 힘을 끊임없이 다시 계산해야 한다. 보스턴다이나믹스는 접지 조건이 달라져도 전신의 움직임을 조절할 수 있다는 점을 확인했다고 밝혔다.
휠 주행으로 모터 한계 시험
연구진이 바퀴를 고른 데는 이유가 있다. 바퀴로 달리면 출발과 회전, 정지 때마다 모터가 로봇 무게를 그대로 떠받치면서 높은 토크와 속도를 계속 내야 한다. 걷기보다 모터에 걸리는 부담이 훨씬 크다. 모터의 성능 한계를 확인하기에 알맞은 조건이다. 보스턴다이나믹스는 다양한 조건에서 모터와 전신 제어의 반응을 확인해, 극한 상황에서도 믿고 쓸 수 있는 움직임을 확보하려고 이번 연구를 진행했다.
강화학습과 심투리얼
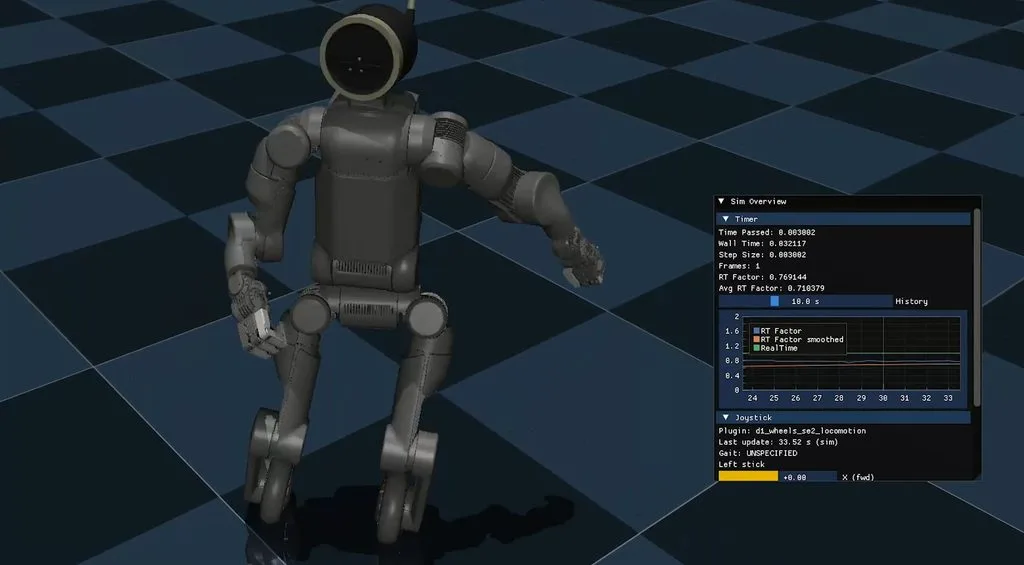
동작은 시뮬레이션에서 반복 학습하는 강화학습으로 익혔다. 핵심은 가상 공간에서 배운 동작이 실제 로봇에서도 그대로 통하게 만드는 것이다. 시뮬레이션의 가상 모터와 실제 모터 사이에 작은 차이만 있어도, 가상에서 완벽하던 동작이 현실에서는 넘어진다.
연구진은 실제 모터의 동작 특성을 가상 환경에 정밀하게 반영했다. 가상에서 학습한 동작을 실제 로봇에 옮기는 ‘심투리얼(sim-to-real)’ 과정에서 시뮬레이션과 실제 하드웨어 사이의 차이를 줄이는 데 집중했다. 그 결과 아틀라스는 360도 회전 점프를 첫 시도에 성공했다고 보스턴다이나믹스는 설명했다.
아틀라스 제어 엔지니어 앤디 우(Andy Wu)는 학습 과정에서 로봇이 점프하며 옆으로 이동하는 ‘사이드 대시’를 해내는 모습이 특히 인상적이었다고 말했다. 그는 학습 파이프라인을 통해 로봇이 스스로 바퀴를 굴려 이동하는 방법을 찾아냈을 때 놀랍고 기뻤다고 덧붙였다.
상용화 없는 연구용 플랫폼
팔지도 않을 바퀴형 로봇을 만든 목적은 기술 검증이다. 보스턴다이나믹스는 이번 프로젝트로 정밀한 모터 제어와 강화학습의 긴밀한 연계가 전신 제어 기술을 끌어올리는 데 중요하다는 점을 확인했다. 바퀴 위에서 얻은 모터 데이터와 학습 노하우는 두 발로 걷는 아틀라스의 균형과 동작에도 그대로 쓰일 수 있다.
휴머노이드 경쟁이 치열해지면서 각 사는 로봇이 ‘무엇을 할 수 있는지’를 영상으로 보여 주는 데 공을 들이고 있다. 보스턴다이나믹스는 제품 대신 연구 과정을 공개하는 방식으로 하드웨어 제어 역량을 드러냈다. 현대자동차그룹은 이번 주 로보월드에서 모바일 로봇 플랫폼 모베드를 국내 로봇 기업과 함께 선보이기도 했다. 그룹의 로봇 사업이 산업 현장용 플랫폼과 차세대 휴머노이드 연구라는 두 축으로 움직이고 있다.